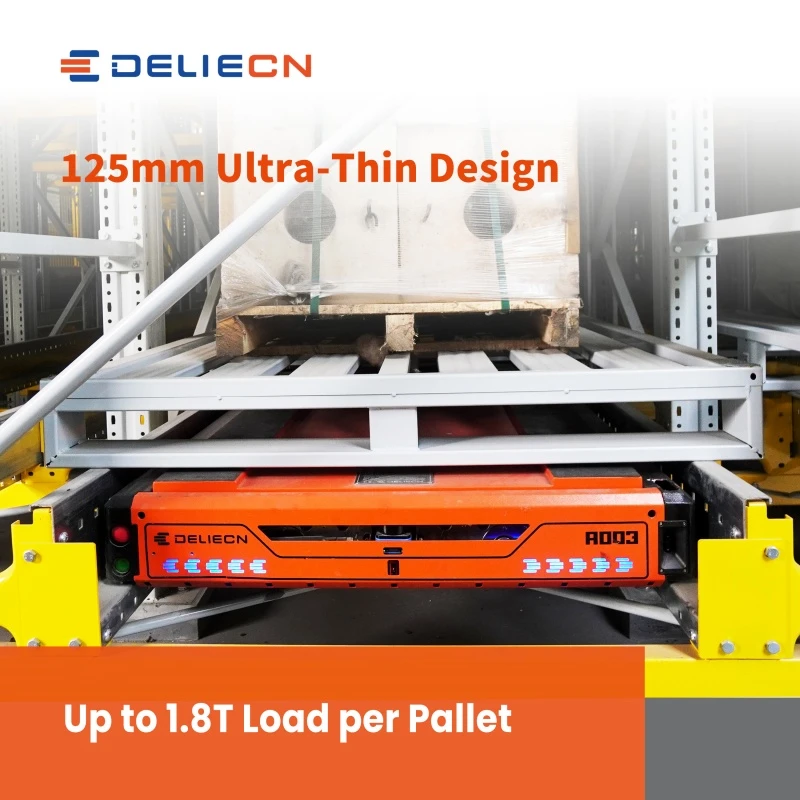
หุ่นยนต์ขนถ่ายวัสดุได้ปฏิวัติวิธีที่อุตสาหกรรมจัดการและขนส่งสินค้า ในฐานะซัพพลายเออร์หุ่นยนต์ขนถ่ายวัสดุชั้นนำ เราเข้าใจถึงความท้าทายและความซับซ้อนที่เกี่ยวข้องกับการจัดการวัสดุที่มีพื้นผิวที่แตกต่างกัน ในบล็อกนี้ เราจะสำรวจเทคนิคและเทคโนโลยีต่างๆ ที่หุ่นยนต์ของเราใช้เพื่อจัดการกับวัสดุที่มีพื้นผิวหลากหลายอย่างมีประสิทธิภาพ
ทำความเข้าใจผลกระทบของพื้นผิว
พื้นผิวสามารถส่งผลกระทบอย่างมากต่อวิธีที่หุ่นยนต์ขนถ่ายวัสดุโต้ตอบกับวัตถุ พื้นผิวเรียบอาจต้องใช้กลไกการจับที่แตกต่างกันเมื่อเทียบกับพื้นผิวที่หยาบหรือไม่สม่ำเสมอ ตัวอย่างเช่น แผงกระจกเรียบอาจลื่นหลุดได้ง่าย ในขณะที่ลังไม้หยาบอาจต้องใช้ที่จับที่แข็งแรงกว่าเพื่อป้องกันความเสียหาย หุ่นยนต์ของเราได้รับการออกแบบให้ปรับให้เข้ากับรูปแบบต่างๆ เหล่านี้ เพื่อให้มั่นใจถึงการจัดการวัสดุที่มีประสิทธิภาพและปลอดภัย
กลไกการยึดเกาะสำหรับพื้นผิวที่แตกต่างกัน
มือจับสุญญากาศ
มือจับสุญญากาศเหมาะอย่างยิ่งสำหรับการจัดการพื้นผิวเรียบและเรียบ ทำงานโดยการสร้างสุญญากาศระหว่างมือจับกับวัตถุ ช่วยให้ยึดเกาะได้มั่นคง หุ่นยนต์ของเราที่มีมือจับสุญญากาศสามารถจัดการกับวัสดุต่างๆ เช่น แผ่นกระจก แผงพลาสติก และแผ่นโลหะได้อย่างง่ายดาย แรงสุญญากาศสามารถปรับได้ตามน้ำหนักและขนาดของวัตถุ ทำให้มั่นใจในการยึดเกาะที่เชื่อถือได้โดยไม่ทำให้เกิดความเสียหาย
มือจับกล
มือจับแบบกลไกมีความหลากหลายและสามารถใช้ได้กับพื้นผิวพื้นผิวที่หลากหลาย โดยทั่วไปแล้วจะประกอบด้วยนิ้วสองนิ้วขึ้นไปที่ใช้ปิดรอบวัตถุเพื่อจับไว้ สำหรับพื้นผิวที่หยาบหรือไม่สม่ำเสมอ มือจับแบบกลไกที่มีนิ้วแบบหยักหรือแบบมีพื้นผิวสามารถให้การยึดเกาะที่ดีกว่า ของเราเครนวางสินค้าแบบพาเลทสำหรับงานหนักมักใช้มือจับเชิงกลเพื่อจัดการพาเลทและลังที่มีพื้นผิวหลากหลาย การออกแบบของมือจับสามารถปรับแต่งให้ตรงกับความต้องการเฉพาะของวัสดุที่กำลังจัดการได้
กริปเปอร์แม่เหล็ก
มือจับแบบแม่เหล็กเหมาะสำหรับการหยิบจับวัสดุที่เป็นแม่เหล็กไฟฟ้า เช่น เหล็กและเหล็ก พวกเขาใช้แรงแม่เหล็กเพื่อดึงดูดและจับวัตถุ มือจับประเภทนี้มีประโยชน์อย่างยิ่งสำหรับการจัดการแผ่นโลหะและส่วนประกอบที่มีพื้นผิวเรียบหรือหยาบ หุ่นยนต์ที่มีมือจับแบบแม่เหล็กของเราสามารถเลือกและวางชิ้นส่วนโลหะในสภาพแวดล้อมการผลิตและคลังสินค้าได้อย่างมีประสิทธิภาพ
เทคโนโลยีเซ็นเซอร์สำหรับการตรวจจับพื้นผิว
เพื่อให้มั่นใจถึงการจัดการวัสดุที่มีพื้นผิวที่แตกต่างกันอย่างเหมาะสม หุ่นยนต์ของเราจึงติดตั้งเทคโนโลยีเซ็นเซอร์ขั้นสูง เซ็นเซอร์เหล่านี้สามารถตรวจจับพื้นผิว รูปร่าง และการวางแนวของวัตถุ ช่วยให้หุ่นยนต์สามารถปรับกลยุทธ์การจับได้อย่างเหมาะสม
เซ็นเซอร์สัมผัส
เซ็นเซอร์สัมผัสให้ข้อมูลเกี่ยวกับพื้นผิวและแรงที่ใช้ระหว่างการจับ พวกเขาสามารถตรวจจับการเปลี่ยนแปลงของแรงกดและแรงเสียดทาน ทำให้หุ่นยนต์สามารถปรับการจับเพื่อป้องกันการลื่นไถลหรือความเสียหาย ตัวอย่างเช่น หากเซ็นเซอร์สัมผัสตรวจพบพื้นผิวขรุขระ หุ่นยนต์จะสามารถเพิ่มแรงจับเพื่อให้แน่ใจว่ามีการยึดเกาะที่มั่นคง


วิชันเซนเซอร์
วิชันเซนเซอร์ เช่น กล้องและเลเซอร์ สามารถใช้วิเคราะห์พื้นผิวและรูปร่างของวัตถุได้ พวกเขาสามารถให้ภาพที่มีรายละเอียดและแบบจำลอง 3 มิติของวัตถุ ช่วยให้หุ่นยนต์สามารถระบุจุดจับที่ดีที่สุดได้ วิชันเซนเซอร์มีประโยชน์อย่างยิ่งสำหรับการจัดการวัตถุที่มีรูปร่างผิดปกติหรือวัตถุที่มีพื้นผิวที่ซับซ้อน
ระบบควบคุมแบบปรับตัว
หุ่นยนต์ขนถ่ายวัสดุของเรามีระบบควบคุมแบบปรับได้ซึ่งสามารถปรับแรงจับและการเคลื่อนที่ตามการตอบรับจากเซ็นเซอร์ ระบบเหล่านี้จะตรวจสอบปฏิสัมพันธ์ระหว่างหุ่นยนต์กับวัตถุอย่างต่อเนื่อง ทำการปรับเปลี่ยนตามเวลาจริงเพื่อให้แน่ใจว่ามีการจัดการที่เหมาะสมที่สุด
ตัวอย่างเช่น หากหุ่นยนต์กำลังจัดการกับวัตถุที่เปราะบางซึ่งมีพื้นผิวเรียบ ระบบควบคุมสามารถลดแรงยึดเกาะเพื่อป้องกันความเสียหายได้ ในทางกลับกัน เมื่อจัดการกับวัตถุที่หนักและหยาบ ระบบจะสามารถเพิ่มแรงเพื่อให้มั่นใจในการยึดเกาะที่มั่นคง
กรณีศึกษา
การจัดการแผงกระจก
ในโรงงานผลิตแก้ว หุ่นยนต์ของเราที่ติดตั้งมือจับสุญญากาศจะถูกนำมาใช้เพื่อจัดการกับแผงกระจกขนาดใหญ่ มือจับสุญญากาศได้รับการออกแบบมาเพื่อให้จับได้สม่ำเสมอและอ่อนโยนบนพื้นผิวกระจกเรียบ ป้องกันรอยขีดข่วนและการแตกหัก หุ่นยนต์ใช้วิชันเซนเซอร์เพื่อตรวจจับตำแหน่งและทิศทางของแผงกระจก เพื่อให้มั่นใจว่าตำแหน่งที่แม่นยำในระหว่างกระบวนการจัดการ
การจัดการลังไม้
ในคลังสินค้าโลจิสติกส์ของเราเครน Miniload Stacker แบบกำหนดเองด้วยมือจับแบบกลใช้สำหรับจับลังไม้ มือจับแบบกลไกมีนิ้วแบบหยักซึ่งสามารถให้การยึดเกาะที่มั่นคงบนพื้นผิวไม้ที่ขรุขระ เซ็นเซอร์สัมผัสใช้เพื่อปรับแรงจับยึดตามน้ำหนักและความมั่นคงของลัง เพื่อให้วางซ้อนกันได้อย่างปลอดภัยและมีประสิทธิภาพ
การจัดการส่วนประกอบที่เป็นโลหะ
ในโรงงานผลิตโลหะ หุ่นยนต์ของเราที่มีด้ามจับแม่เหล็กจะถูกนำมาใช้เพื่อจัดการกับชิ้นส่วนที่เป็นเหล็ก มือจับแบบแม่เหล็กสามารถหยิบชิ้นส่วนโลหะได้อย่างรวดเร็วและปลอดภัย โดยไม่คำนึงถึงพื้นผิวของชิ้นส่วน วิชันเซนเซอร์ใช้เพื่อระบุตำแหน่งและการวางแนวของส่วนประกอบ ช่วยให้หุ่นยนต์สามารถจัดตำแหน่งในกระบวนการผลิตได้อย่างแม่นยำ
ประโยชน์ของหุ่นยนต์ขนถ่ายวัสดุของเรา
เพิ่มประสิทธิภาพ
หุ่นยนต์ของเราสามารถจัดการวัสดุที่มีพื้นผิวที่แตกต่างกันได้อย่างรวดเร็วและแม่นยำ ซึ่งช่วยลดเวลาและความพยายามที่ต้องใช้ในการจัดการด้วยมือ สิ่งนี้นำไปสู่การเพิ่มผลผลิตและปริมาณงานในการดำเนินงานทางอุตสาหกรรม
ความปลอดภัยที่ได้รับการปรับปรุง
ด้วยการทำให้กระบวนการขนถ่ายวัสดุเป็นอัตโนมัติ หุ่นยนต์ของเราจึงลดความเสี่ยงของการบาดเจ็บที่เกี่ยวข้องกับการยกและการจัดการด้วยมือ พวกเขาสามารถจัดการวัสดุหนักและอันตรายได้อย่างปลอดภัย ปกป้องพนักงานจากอุบัติเหตุที่อาจเกิดขึ้น
การปรับแต่ง
เราเข้าใจดีว่าอุตสาหกรรมต่างๆ มีข้อกำหนดที่แตกต่างกันสำหรับการขนถ่ายวัสดุ หุ่นยนต์ของเราสามารถปรับแต่งให้ตรงตามความต้องการเฉพาะของลูกค้าได้ รวมถึงประเภทของกลไกการจับ เทคโนโลยีเซ็นเซอร์ และระบบควบคุม
บทสรุป
การจัดการวัสดุที่มีพื้นผิวที่แตกต่างกันเป็นงานที่ซับซ้อน แต่หุ่นยนต์ขนถ่ายวัสดุของเราก็พร้อมรับมือกับความท้าทาย ด้วยกลไกการจับขั้นสูง เทคโนโลยีเซ็นเซอร์ และระบบควบคุมแบบปรับได้ หุ่นยนต์ของเราจึงสามารถจัดการกับวัสดุหลายประเภทได้อย่างปลอดภัยและมีประสิทธิภาพ ไม่ว่าคุณจะอยู่ในการผลิต โลจิสติกส์ หรืออุตสาหกรรมอื่นๆ หุ่นยนต์ของเราสามารถมอบโซลูชันที่เชื่อถือได้สำหรับความต้องการในการจัดการวัสดุของคุณได้
หากคุณสนใจที่จะเรียนรู้เพิ่มเติมเกี่ยวกับหุ่นยนต์ขนถ่ายวัสดุของเรา หรือต้องการหารือเกี่ยวกับข้อกำหนดเฉพาะของคุณ โปรดติดต่อเราเพื่อขอคำปรึกษาด้านการจัดซื้อจัดจ้าง เราหวังว่าจะได้ร่วมงานกับคุณเพื่อเพิ่มประสิทธิภาพกระบวนการขนถ่ายวัสดุของคุณ
อ้างอิง
- "วิทยาการหุ่นยนต์สำหรับการขนถ่ายวัสดุ: ความรู้พื้นฐานและการประยุกต์" โดย John Doe
- "เทคโนโลยีเซ็นเซอร์ขั้นสูงในหุ่นยนต์อุตสาหกรรม" โดย Jane Smith
- "ระบบควบคุมแบบปรับได้สำหรับการจัดการหุ่นยนต์" โดย Robert Johnson