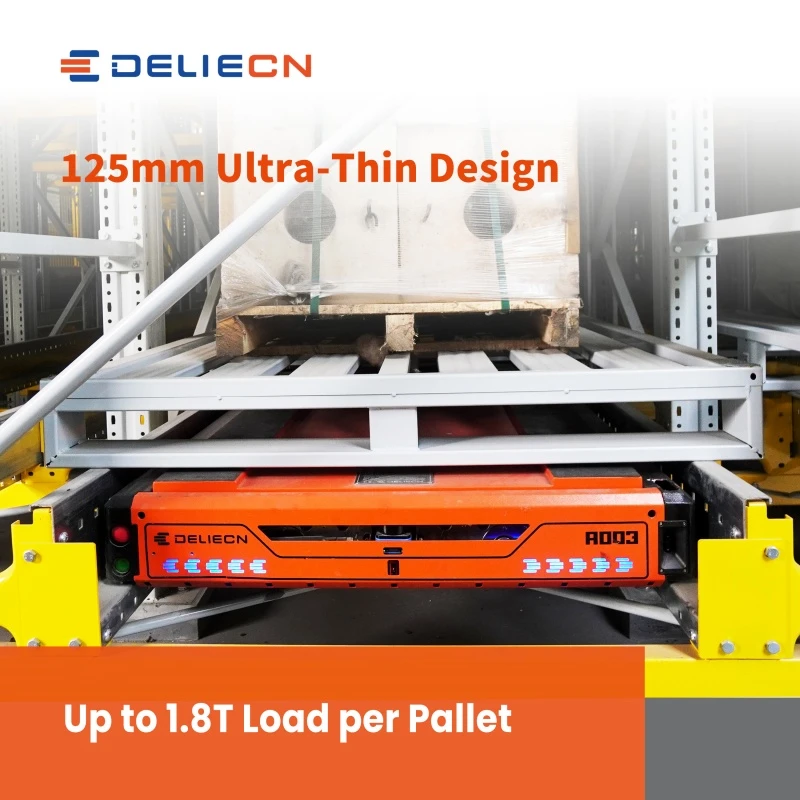
ในระบบจัดเก็บพาเลทอัตโนมัติ หุ่นยนต์รับส่งพาเลทไม่ใช่ยานพาหนะที่เคลื่อนที่อย่างอิสระเช่น AGV หรือ AMR มันไม่ได้สุ่มนำทางไปรอบๆ พื้นคลังสินค้า แต่หุ่นยนต์จะทำงานบนรางคงที่ภายในระบบชั้นวางและจัดเก็บพาเลทและงานดึงข้อมูลตามคำแนะนำจาก WMS และ WCS เพื่อทำความเข้าใจวิธีการทำงานของหุ่นยนต์รับส่งพาเลท เราต้องพิจารณาประเด็นสำคัญสามประการ:
- วิธีการที่กระสวยเคลื่อนที่ในแนวนอนภายในระบบแร็ค
- ลูกขนไก่เปลี่ยนระดับในแนวตั้งได้อย่างไร
- วิธีที่รถรับส่งยก บรรทุก จัดเก็บ และดึงพาเลท
ในฐานะผู้ให้บริการโซลูชัน AS/RS มืออาชีพ DELIECN ออกแบบระบบรถรับส่งพาเลทโดยพิจารณาจากแผนผังคลังสินค้า ข้อกำหนดเฉพาะของพาเลท ความหนาแน่นในการจัดเก็บ ข้อกำหนดปริมาณงาน และความต้องการในการบูรณาการระบบ

1. การเคลื่อนที่ในแนวนอน: วิธีการทำงานของรถพาเลทบนราง
การเคลื่อนไหวพื้นฐานของหุ่นยนต์รับส่งพาเลทคือการเคลื่อนที่ตามรางแนวนอน รถรับส่งวิ่งบนรางที่ติดตั้งในระบบชั้นวางสินค้าและเคลื่อนย้ายพาเลทระหว่างสถานที่จัดเก็บและจุดขนย้าย รถรับส่งไม่เหมือนกับรถยกแบบธรรมดา รถรับส่งไม่ได้ขึ้นอยู่กับผู้ปฏิบัติงานในการขับเข้าไปในชั้นวาง โดยจะเคลื่อนไปตามเส้นทางรางคงที่และดำเนินการเคลื่อนที่ให้เสร็จสิ้นตามคำแนะนำของระบบ
รถรับส่งพาเลทสองทางความเคลื่อนไหว
รถขนพาเลทแบบสองทางจะเคลื่อนที่ไปข้างหน้าและถอยหลังเป็นหลักภายในช่องทางจัดเก็บเดียว โดยทั่วไปจะใช้ในระบบชั้นวางรถรับส่งในเลนลึก ในระบบนี้ รถรับส่งมักจะจัดการการเคลื่อนย้ายพาเลทภายในเลน ในขณะที่รถยก รถเครนซ้อน หรือยานพาหนะขนย้ายจะย้ายรถรับส่งหรือพาเลทไปยังเลนหรือระดับต่างๆ ตรรกะการเคลื่อนที่นั้นง่าย:
- รถจะเข้าสู่ช่องเก็บของ
- มันเคลื่อนไปใต้พาเลท
- มันยกพาเลทขึ้นเล็กน้อย
- มันขนพาเลทไปตามราง
- จะวางพาเลทในตำแหน่งจัดเก็บที่กำหนด
- จะกลับไปที่ทางเข้าเลนหรือรองานต่อไป
ระบบรถขนพาเลทแบบสองทางเหมาะสำหรับการจัดเก็บสินค้าที่คล้ายกันจำนวนมากที่มีความหนาแน่นสูง ระบบสามารถรองรับการทำงาน FIFO หรือ FILO ทั้งนี้ขึ้นอยู่กับการออกแบบชั้นวาง
รถรับส่งพาเลทสี่ทางความเคลื่อนไหว
หุ่นยนต์รับส่งสี่ทิศทางแบบพาเลทมีรูปแบบการเคลื่อนไหวที่ยืดหยุ่นมากขึ้น รถรับส่งสามารถเคลื่อนที่ได้ทั้งในทิศทางตามยาวและตามขวางบนเครือข่ายรางแร็ค ซึ่งหมายความว่ารถรับส่งสามารถเคลื่อนที่ไปตามช่องทางจัดเก็บ ทางเดินข้าม และรางขนย้าย ทำให้สามารถเข้าถึงตำแหน่งพาเลทต่างๆ ในระดับเดียวกันได้โดยไม่ต้องอาศัยรถยกเพื่อเคลื่อนที่ระหว่างเลน ตรรกะในการเคลื่อนที่โดยทั่วไปประกอบด้วย:
- การเคลื่อนที่ตามแนวยาวไปตามช่องเก็บของ
- การเคลื่อนที่ตามขวางไปตามรางหลัก
- การสลับทิศทางที่ทางแยกทางรถไฟ
- การเคลื่อนย้ายเข้าและออกจากสถานีสายพานลำเลียง รถยก หรือสถานที่จัดเก็บ
หุ่นยนต์รับส่งพาเลทสี่ทิศทาง DELIECN ได้รับการออกแบบมาเพื่อการจัดเก็บพาเลทอัตโนมัติที่มีความหนาแน่นสูง พวกเขาสามารถเคลื่อนที่ได้สี่ทิศทาง รองรับการทำงานร่วมกันหลายยานพาหนะ และทำงานร่วมกับรถยก สายพานลำเลียง WMS และ WCS เพื่อทำงานขาเข้าและขาออกอัตโนมัติให้เสร็จสิ้น เมื่อเปรียบเทียบกับระบบรถรับส่งแบบสองทาง ระบบรถรับส่งแบบสี่ทิศทางให้ความยืดหยุ่นที่ดีกว่า ความสามารถในการปรับขนาดของระบบที่สูงขึ้น และความสามารถในการปรับตัวที่แข็งแกร่งกับรูปแบบคลังสินค้าที่ซับซ้อน
2. การสลับทิศทาง: วิธีการที่กระสวยเปลี่ยนทิศทางการเดินทาง
สำหรับหุ่นยนต์รับส่งสี่ทิศทางแบบพาเลท การสลับทิศทางถือเป็นคุณสมบัติการเคลื่อนที่ที่สำคัญที่สุดประการหนึ่ง กระสวยไม่หมุนเหมือนรถยกหรือ AGV แต่จะเปลี่ยนทิศทางการเคลื่อนที่ผ่านกลไกล้อภายในและโครงสร้างการยก เมื่อรถรับส่งถึงทางแยกของราง ระบบจะปรับชุดล้อเพื่อให้หุ่นยนต์สามารถเปลี่ยนจากทิศทางของรางหนึ่งไปยังอีกทิศทางหนึ่งได้ ซึ่งจะช่วยให้รถรับส่งสามารถเคลื่อนที่ระหว่างรางหลักและช่องทางจัดเก็บได้โดยไม่ต้องมีการแทรกแซงด้วยตนเอง กระบวนการเปลี่ยนทิศทางโดยทั่วไปประกอบด้วย:
- รถรับส่งเคลื่อนตัวไปที่สี่แยกทางรถไฟ
- ระบบกำหนดตำแหน่งยืนยันตำแหน่งที่แน่นอน
- ชุดล้อหรือกลไกการยกจะสลับทิศทางการวิ่ง
- รถรับส่งเข้าสู่เส้นทางรถไฟใหม่
- WCS ยังคงนำทางลูกขนไก่ไปยังตำแหน่งเป้าหมายถัดไป
การวางตำแหน่งที่แม่นยำถือเป็นสิ่งสำคัญในระหว่างกระบวนการนี้ หุ่นยนต์รับส่งพาเลทของ DELIECN รองรับการวางตำแหน่งที่มีความแม่นยำสูง ช่วยให้มั่นใจในการเคลื่อนย้ายอย่างมั่นคง การจัดวางพาเลทที่แม่นยำ และการทำงานที่ปลอดภัยในระบบแร็คที่มีความหนาแน่นสูง
3. การถ่ายโอนระดับแนวตั้ง: วิธีที่ชัทเทิลเคลื่อนที่ระหว่างระดับแร็ค
หุ่นยนต์รับส่งพาเลทจะไม่ปีนในแนวตั้งภายในระบบชั้นวาง การเคลื่อนตัวในแนวตั้งขึ้นอยู่กับอุปกรณ์รองรับ ใน AS/RS ของรถพาเลทอัตโนมัติ การขนย้ายระดับแนวตั้งมักจะเสร็จสิ้นโดยวิธีใดวิธีหนึ่งต่อไปนี้:

วิธีที่ 1:รถยกพาเลท
ในระบบรถรับส่งสี่ทิศทางแบบพาเลท โดยทั่วไปจะใช้ตัวยกเพื่อเคลื่อนย้ายรถรับส่งและ/หรือพาเลทระหว่างระดับชั้นวางที่แตกต่างกัน ตัวยกจะเชื่อมต่อระดับการจัดเก็บที่แตกต่างกันและอนุญาตให้หุ่นยนต์รับส่งทำงานบนหลายชั้นของระบบชั้นวาง กระบวนการโดยปกติคือ:
- รถรับส่งจะเคลื่อนไปยังทางเข้าลิฟต์
- รถรับส่งจะเข้าสู่ชานชาลาตัวยก
- นักกีฬายกขึ้นหรือลงลูกขนไก่ไปยังระดับเป้าหมาย
- รถรับส่งออกจากตัวยก
- ลูกขนไก่ยังคงเคลื่อนที่ในแนวนอนในระดับใหม่
รถยกพาเลท DELIECN สามารถทำงานร่วมกับหุ่นยนต์รับส่งสี่ทิศทางพาเลทเพื่อรองรับการทำงานหลายระดับและปรับปรุงความยืดหยุ่นของระบบ ในคลังสินค้าที่มีปริมาณงานสูง สามารถกำหนดค่าตัวยกหลายตัวเพื่อลดเวลารอและปรับปรุงประสิทธิภาพขาเข้าและขาออก
วิธีที่ 2:Stacker Crane + หุ่นยนต์รับส่ง
ในระบบเครนเรียงซ้อน + หุ่นยนต์รับส่ง เครนเรียงซ้อนมีหน้าที่ในการเคลื่อนย้ายในแนวตั้งและทางเดิน ในขณะที่หุ่นยนต์รับส่งจะจัดการการเคลื่อนย้ายพาเลทในเลนลึกภายในชั้นวาง โครงสร้างนี้เหมาะสำหรับคลังสินค้าแบบอ่าวสูงที่ต้องการทั้งความสูงของการจัดเก็บในแนวตั้งและความหนาแน่นของการจัดเก็บในเชิงลึก ตรรกะการทำงานคือ:
- รถเครนจะบรรทุกพาเลทหรือรถรับส่งไปยังระดับเป้าหมาย
- รถจะเข้าสู่ช่องเก็บของ
- รถรับส่งจะยกและขนพาเลทภายในเลน
- พาเลทถูกวางในตำแหน่งจัดเก็บที่กำหนด
- ชัตเทิลจะกลับสู่อินเทอร์เฟซของเครนเรียงซ้อน
การผสมผสานนี้ช่วยเพิ่มความหนาแน่นในการจัดเก็บเมื่อเทียบกับระบบเครนซ้อนแบบเดิม และให้ระบบอัตโนมัติที่ดีกว่าการจัดเก็บช่องทางลึกแบบแมนนวล
วิธีที่ 3:การถ่ายโอนระดับช่วยยก
ในระบบชั้นวางรถรับส่งกึ่งอัตโนมัติ ยังคงใช้รถยกเพื่อเคลื่อนย้ายพาเลทหรือรถรับส่งระหว่างระดับชั้นวาง วิธีการนี้มีการลงทุนด้านระบบอัตโนมัติที่ต่ำกว่า แต่ขึ้นอยู่กับการดำเนินการด้วยตนเองมากกว่า และไม่เหมาะสำหรับคลังสินค้าที่ต้องการปริมาณงานสูง การควบคุมสินค้าคงคลังแบบดิจิทัล หรือการทำงานอัตโนมัติตลอด 24 ชั่วโมงทุกวัน สำหรับองค์กรที่ใช้ระบบอัตโนมัติเต็มรูปแบบ DELIECN มักจะแนะนำให้รวมหุ่นยนต์รับส่งพาเลทเข้ากับตัวยก สายพานลำเลียง เครนวางซ้อน WMS และ WCS แทนที่จะพึ่งพาอย่างมาก บนรถยก
4. การจัดการพาเลท: วิธีการที่รถรับส่งจัดเก็บและดึงพาเลท
หุ่นยนต์รับส่งพาเลทจะจัดการพาเลทผ่านกลไกการยกและการขนย้าย มันไม่ยึดพาเลทเหมือนรถยก แต่จะเข้าไปอยู่ใต้พาเลทและยกขึ้นเล็กน้อยจากรางรองรับก่อนจะเคลื่อนย้าย
กระบวนการจัดเก็บพาเลท
กระบวนการจัดเก็บพาเลทโดยทั่วไปประกอบด้วย:
- พาเลทมาถึงสายพานลำเลียงขาเข้าหรือสถานีขนย้าย
- WMS กำหนดสถานที่จัดเก็บ
- WCS จัดส่งหุ่นยนต์รับส่ง
- รถรับส่งจะเคลื่อนไปยังตำแหน่งรับพาเลท
- รถจะเข้าใต้พาเลท
- กลไกการยกจะยกพาเลทขึ้น
- รถชัทเทิลจะขนพาเลทไปยังสถานที่จัดเก็บเป้าหมาย
- กลไกการยกจะลดพาเลทลงบนส่วนรองรับชั้นวาง
- รถจะออกจากพาเลทและรับงานถัดไป
กระบวนการดึงพาเลท
กระบวนการดึงพาเลทโดยทั่วไปประกอบด้วย:
- WMS ได้รับงานขาออก
- ระบบระบุตำแหน่งพาเลทเป้าหมาย
- WCS จัดส่งหุ่นยนต์รับส่ง
- กระสวยจะเคลื่อนไปยังตำแหน่งจัดเก็บ
- ลูกขนไก่จะเข้าไปอยู่ใต้พาเลท
- กลไกการยกจะยกพาเลทขึ้น
- รถรับส่งจะขนพาเลทไปยังสถานีขาออก ตัวยก หรือส่วนต่อประสานสายพานลำเลียง
- พาเลทจะถูกถ่ายโอนไปยังอุปกรณ์ขนย้ายถัดไป
- รถรับส่งดำเนินต่อไปในภารกิจต่อไป
กระบวนการจัดการแบบอัตโนมัตินี้ช่วยลดการเคลื่อนย้ายรถยกแบบแมนนวลภายในชั้นวาง ปรับปรุงความแม่นยำในการวางพาเลท และลดความเสี่ยงที่ชั้นวางหรือสินค้าเสียหาย
5. การควบคุมการเคลื่อนไหว: ไม่ใช่การนำทางฟรี แต่เป็นการวางตำแหน่งแบบรางนำทาง
ความเข้าใจผิดที่พบบ่อยคือการอธิบายว่าหุ่นยนต์รับส่งพาเลทเป็น "การนำทางอัตโนมัติ" ภายในคลังสินค้า ในความเป็นจริง หุ่นยนต์รับส่งพาเลทมักจะไม่ใช้การนำทางฟรี เช่น AGV หรือ AMR หุ่นยนต์เหล่านี้ทำงานบนเครือข่ายรางคงที่และอาศัยระบบกำหนดตำแหน่ง เซ็นเซอร์ ตัวเข้ารหัส และการควบคุม WCS เพื่อการเคลื่อนไหวที่แม่นยำ ตรรกะการควบคุมประกอบด้วย:
- การเดินทางด้วยรถไฟ
- การยืนยันตำแหน่ง
- การควบคุมความเร็ว
- การตรวจจับสิ่งกีดขวาง
- การส่งงาน
- การวางแผนเส้นทางภายในระบบแร็ค
- การควบคุมการจราจรหลายคัน
- การล็อคอย่างปลอดภัยด้วยตัวยกและสายพานลำเลียง
ใน Pallet Shuttle AS/RS ของ DELIECN WCS มีหน้าที่รับผิดชอบในการกำหนดเวลาอุปกรณ์และการประสานงานการเคลื่อนย้าย ในขณะที่ WMS จัดการสินค้าคงคลัง สถานที่จัดเก็บ งานขาเข้า งานขาออก และการตรวจสอบย้อนกลับข้อมูล
6. การเคลื่อนไหวความร่วมมือหลายยานพาหนะ
ในคลังสินค้าอัตโนมัติขนาดใหญ่ หุ่นยนต์รับส่งเพียงตัวเดียวมักจะไม่เพียงพอ หุ่นยนต์รับส่งพาเลทหลายตัวสามารถทำงานบนระบบเดียวกันเพื่อปรับปรุงปริมาณงาน อย่างไรก็ตาม การทำงานหลายคันไม่ได้เป็นเพียงการเพิ่มหุ่นยนต์มากขึ้นเท่านั้น ระบบจะต้องจัดการเส้นทางของยานพาหนะ ลำดับความสำคัญของงาน การควบคุมการจราจร การใช้รถยก กลยุทธ์การชาร์จ และการจัดสรรพื้นที่จัดเก็บ WCS ประสานงานการเคลื่อนย้ายรถรับส่งเพื่อหลีกเลี่ยงความแออัดและปรับปรุงประสิทธิภาพโดยรวม ตัวอย่างเช่น:
- รถรับส่งหนึ่งคันอาจจัดการพื้นที่จัดเก็บขาเข้าได้
- รถรับส่งอีกคันอาจรับส่งขาออก
- ลูกขนไก่ตัวที่สามอาจเคลื่อนไปทางนักกีฬายกเพื่อเปลี่ยนระดับ
- WCS ควบคุมเส้นทางของตนเพื่อป้องกันความขัดแย้งที่ทางแยกทางรถไฟหรือจุดเปลี่ยนเส้นทาง
สิ่งนี้มีความสำคัญอย่างยิ่งในระบบรถรับส่งสี่ทางพาเลทที่มีความหนาแน่นสูง โดยที่หุ่นยนต์หลายตัวทำงานบนเครือข่ายรางเดียวกัน
7. คุณสมบัติหลักของหุ่นยนต์รับส่งสี่ทิศทาง DELIECN Pallet
หุ่นยนต์รับส่งพาเลทสี่ทิศทาง DELIECN ได้รับการออกแบบมาเพื่อระบบจัดเก็บและดึงพาเลทอัตโนมัติ สามารถบูรณาการเข้ากับชั้นวางที่มีความหนาแน่นสูง อุปกรณ์ช่วยยก สายพานลำเลียง WMS และ WCS เพื่อสร้างโซลูชัน AS/RS พาเลทที่สมบูรณ์ คุณสมบัติหลัก ได้แก่:
- การเคลื่อนที่แบบรางนำสี่ทิศทาง
- การสลับทิศทางในชั้นวาง
- การยกและขนพาเลทอัตโนมัติ
- รับน้ำหนักได้สูงสุด 1.5 ตัน
- ความเร็วในการทำงานสูงสุด 120 ม./นาที
- ความแม่นยำของตำแหน่งสูงสุด ±2 มม
- การออกแบบโหลดแบบกระจาย 16 ล้อ
- โครงสร้างแม่แรงเชิงกล
- การทำงานร่วมกันหลายยานพาหนะ
- ตัวเลือกพลังงานแบตเตอรี่หรือซุปเปอร์คาปาซิเตอร์
- เหมาะสำหรับงานอุณหภูมิปกติและห้องเย็น
- บูรณาการกับ WMS/WCS เพื่อการตั้งเวลาอัจฉริยะ
คุณสมบัติเหล่านี้ทำให้ระบบเหมาะสำหรับการผลิต เคมีภัณฑ์ อาหารและเครื่องดื่ม ระบบโซ่เย็น ยา พลังงานใหม่ ชิ้นส่วนยานยนต์ และสถานการณ์การจัดเก็บบนพาเลทอื่นๆ
8. วิธีเลือกโซลูชันการเคลื่อนไหวที่เหมาะสม
ระบบรถขนพาเลทที่แตกต่างกันมีลอจิกการเคลื่อนที่ที่แตกต่างกัน ควรเลือกโซลูชันที่เหมาะสมตามเงื่อนไขของคลังสินค้าและเป้าหมายการปฏิบัติงาน
เลือกระบบรถรับส่งพาเลทแบบสองทาง หาก:
- คุณต้องมีพื้นที่จัดเก็บข้อมูลที่มีความหนาแน่นสูงสำหรับสินค้าที่คล้ายคลึงกัน
- ตรรกะการจัดเก็บข้อมูลส่วนใหญ่เป็น FIFO หรือ FILO
- โครงการสามารถช่วยเหลือรถยกหรือรถเครนได้
- งบประมาณระบบอัตโนมัติได้รับการควบคุมค่อนข้างมาก
เลือกระบบรถรับส่งสี่ทางแบบพาเลท หาก:
- คุณต้องการความยืดหยุ่นที่สูงกว่าในโครงร่างคลังสินค้า
- คุณต้องการการเคลื่อนไหวแบบอัตโนมัติข้ามหลายเลน
- คุณต้องมีการทำงานร่วมกันหลายคัน
- คุณต้องการลดการทำงานของรถยกภายในพื้นที่จัดเก็บ
- คุณต้องการพื้นที่จัดเก็บพาเลทที่มีความหนาแน่นสูงแบบปรับขนาดได้
เลือก Stacker Crane + ระบบ Shuttle หาก:
- คลังสินค้าเป็นอ่าวสูง
- จำเป็นต้องมีการจัดเก็บพาเลทช่องทางลึก
- คุณต้องการทั้งความสูงในแนวตั้งและความหนาแน่นในการจัดเก็บ
- กระแสขาเข้าและขาออกค่อนข้างคงที่
บทสรุป
การเคลื่อนไหวของหุ่นยนต์รับส่งพาเลทไม่ใช่แค่ "การเคลื่อนที่ในแนวนอนและแนวตั้ง" ความเข้าใจอย่างมืออาชีพควรแยกออกเป็นสามส่วน: การเดินทางโดยรางนำทางในแนวนอน การถ่ายโอนระดับแนวตั้งผ่านอุปกรณ์รองรับ และการจัดการพาเลทผ่านกลไกการยกและการบรรทุก ใน AS/RS ของรถรับส่งพาเลทที่สมบูรณ์ หุ่นยนต์รับส่งจะรับผิดชอบในการเคลื่อนย้ายและจัดการพาเลทภายในระบบแร็ค ในขณะที่รถยก เครนเรียงซ้อน สายพานลำเลียง WMS และ WCS ทำงานร่วมกันเพื่อทำให้กระบวนการอัตโนมัติเต็มรูปแบบเสร็จสมบูรณ์ โซลูชันหุ่นยนต์รถรับส่งพาเลทของ DELIECN ได้รับการออกแบบมาเพื่อช่วยให้องค์กรต่างๆ ได้รับการจัดเก็บที่มีความหนาแน่นสูง การจัดการพาเลทที่แม่นยำ การทำงานร่วมกันหลายคันและการจัดการคลังสินค้าอัจฉริยะ ด้วยการเลือกโครงสร้างการเคลื่อนย้ายรถรับส่งที่เหมาะสม องค์กรต่างๆ จึงสามารถปรับปรุงความจุในการจัดเก็บ ลดการจัดการด้วยตนเอง และสร้างระบบคลังสินค้าอัตโนมัติที่มีประสิทธิภาพมากขึ้น